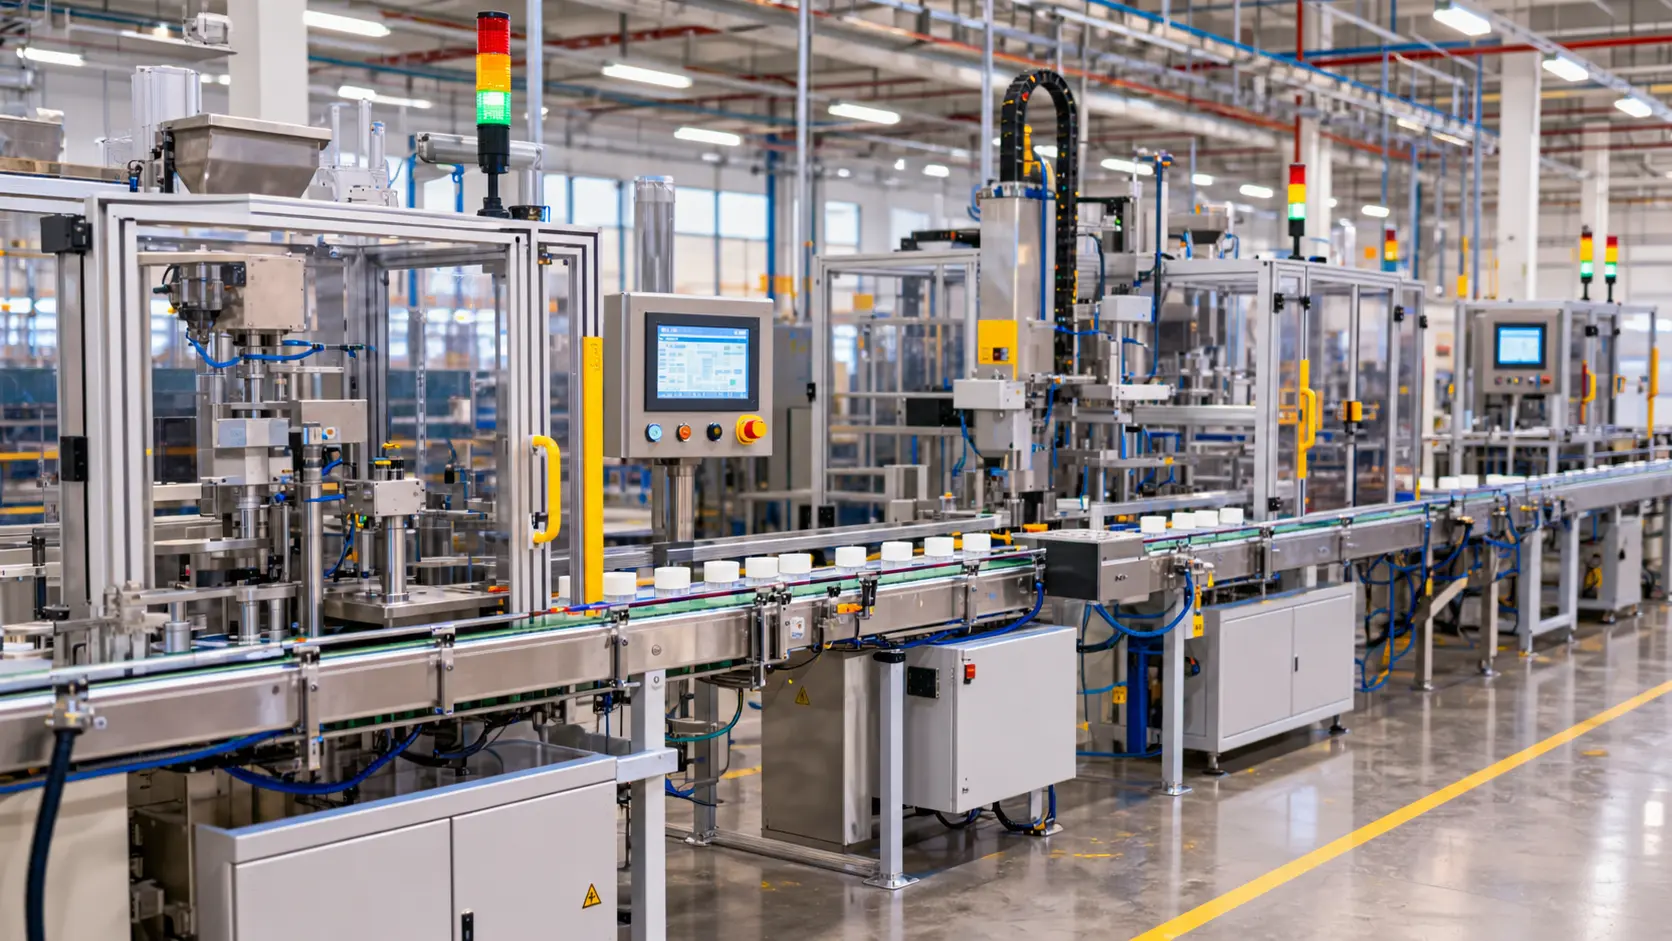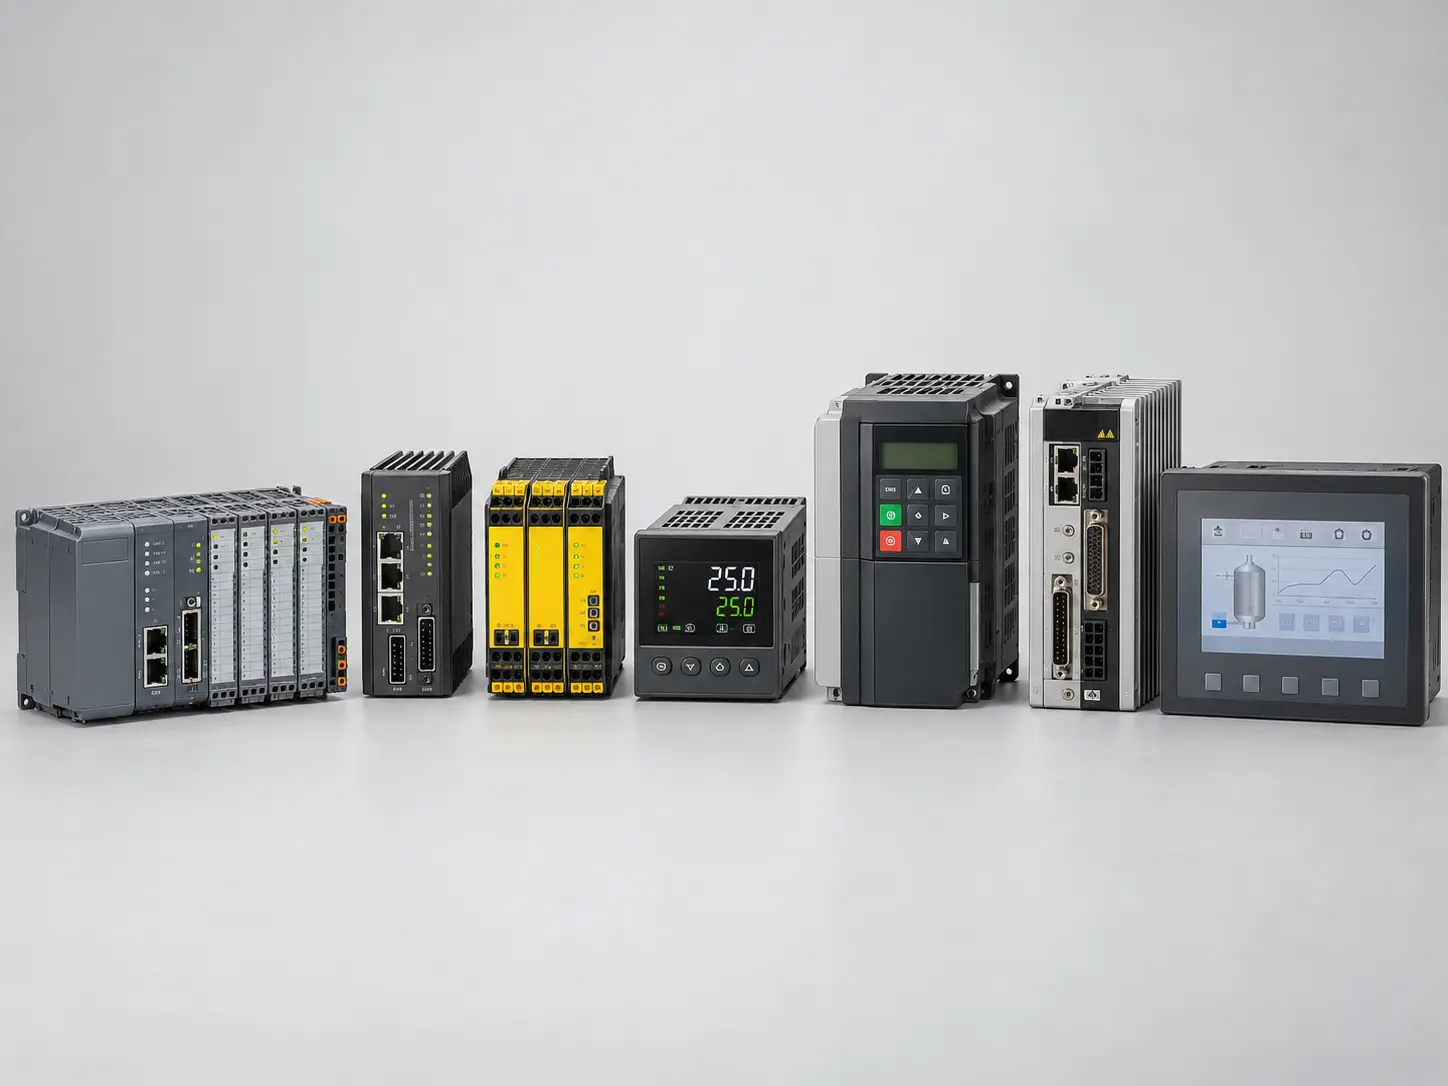
במערכת תעשייתית יכולים לפעול כמה סוגי בקרים ורכיבי בקרה, וכל אחד מהם ממלא תפקיד אחר. PLC מנהל בדרך כלל לוגיקה ורצפי עבודה, בקר תנועה מטפל בתכנון ובסנכרון של צירים, בקר תהליך שומר משתנים כמו טמפרטורה או לחץ סביב ערך רצוי, ו-Drive אחראי על הנעת המנוע בהתאם לפקודות ולפרמטרים שהוגדרו.
חשוב להבין שאין חלוקה אחת רשמית שבה כל מה שנקרא "בקר" נמצא באותה קטגוריה הנדסית. PLC ו-PAC הם פלטפורמות בקרה כלליות, Motion Controller ו-CNC הם בקרים ייעודיים, PID הוא אלגוריתם, VFD ו-Servo Drive הם Drives, ו-HMI רגיל הוא ממשק למפעיל.
לכן הבחירה אינה מתחילה בשאלה איזה בקר "מתקדם" יותר, אלא בשאלה אילו פונקציות המערכת צריכה לבצע ואיך נכון לחלק אותן בין רכיבי הבקרה.
בקצרה: משפחות הבקרים המרכזיות
PLC, PAC ו-Smart Relay
פלטפורמות ללוגיקה, I/O, רצפי עבודה ואוטומציה, ברמות שונות של מורכבות והרחבה.
Motion, CNC ו-Robot Controllers
בקרים ייעודיים לתנועה, מסלולים, צירים מסונכרנים ורובוטיקה.
Process, DCS ו-RTU
בקרים ומערכות לבקרת תהליכים, אתרים מבוזרים, Telemetry ותשתיות.
VFD ו-Servo Drive
רכיבי הנעה למנועים. הם חלק מרכזי ממערכת הבקרה, אך אינם אותה משפחת Controller כמו PLC.
Safety Controller
מיועד לפונקציות Functional Safety כגון Emergency Stop, Light Curtain ו-Interlocks.
PC-Based ו-Embedded Controllers
בקרה שמיושמת על פלטפורמת מחשוב או כחלק ממוצר Embedded.
Integrated Controllers
מערכות שמרכזות כמה פונקציות, למשל HMI-PLC או Motion-PLC, באותה פלטפורמה.
מהו בקר תעשייתי?
בקר תעשייתי הוא רכיב או מערכת בקרה שמקבלים מידע מהמערכת, מעבדים אותו בהתאם ללוגיקה או לאלגוריתם בקרה ושולחים פקודות לרכיבים אחרים.
חיישנים יכולים, למשל, להעביר מידע לבקר. הבקר מעבד את הנתונים ומחליט מה נדרש לבצע, ולאחר מכן שולח פקודה ל-Drive, לשסתום, למנוע או לרכיב אחר.
המונח Controller אינו מתאר מוצר אחד. בתוך אותה מערכת הוא יכול להתייחס ל-PLC שמנהל את רצף העבודה, לבקר תנועה שמנהל צירים, לבקר תהליך ששומר ערך סביב Setpoint או לבקר רובוט שמנהל את תנועת הרובוט.
בקרים מתוכנתים כלליים
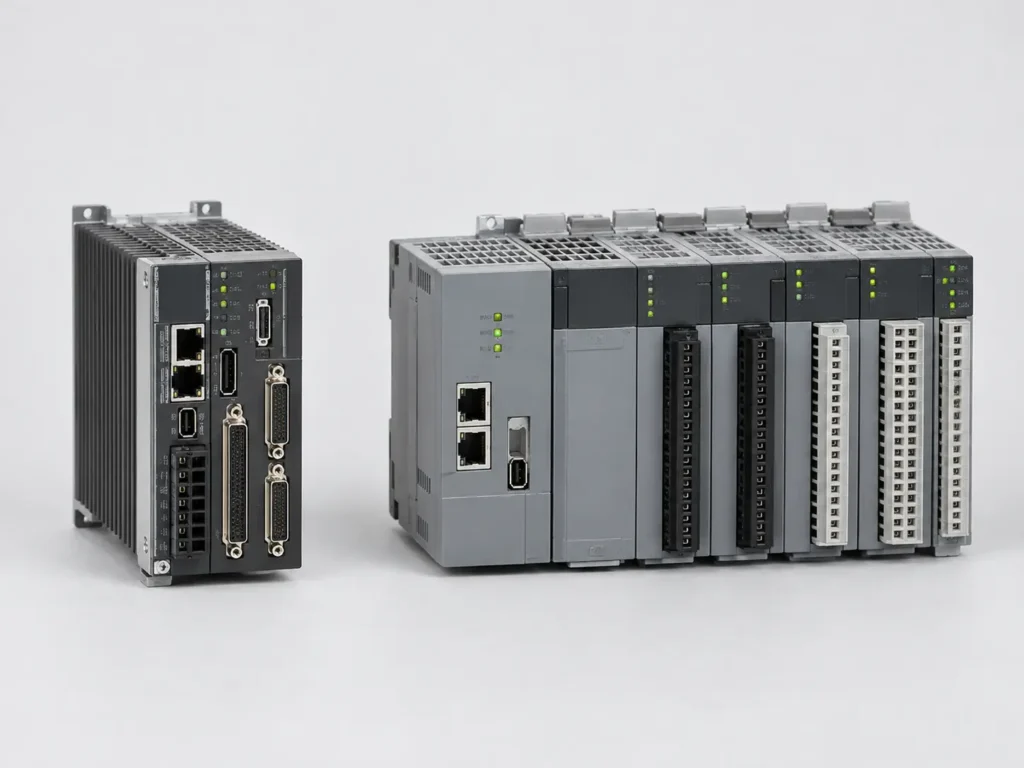
PLC – Programmable Logic Controller
PLC הוא בקר לוגי מתוכנת המשמש לניהול לוגיקה, רצפי עבודה, תנאים ו-I/O במכונות ובמערכות אוטומציה.
בין המשימות הנפוצות שלו: קריאת חיישנים, הפעלת ממסרים ושסתומים, ניהול Sequence ו-Interlocks, תקשורת עם HMI ו-Drives ותיאום בין חלקי המכונה.
PLC אינו בהכרח מבצע בעצמו כל פעולת בקרה. במערכות רבות הוא מנהל את הלוגיקה ושולח פקודות לרכיבים ייעודיים כמו VFD, Servo Drive או Motion Controller.
להעמקה במבנה ובאופן הפעולה של בקר מתוכנת ניתן להמשיך למדריך מה זה PLC.
PAC ו-Smart Relay
PAC, או Programmable Automation Controller, הוא מונח המשמש בדרך כלל לפלטפורמות בקרה שמרכזות כמה תחומים כגון לוגיקה, Motion, Process Control, Data Acquisition ותקשורת. הגבול בינו לבין PLC מתקדם אינו תמיד חד, ויצרנים שונים משתמשים במונחים בצורה שונה.
Smart Relay, לעומת זאת, מיועד בדרך כלל ליישומי לוגיקה פשוטים יותר, למשל מספר מצומצם של I/O, טיימרים, מונים והפעלות לפי תנאים. גם כאן אין גבול קשיח, משום שקיימים Smart Relays עם יכולות מתקדמות יחסית.
SoftPLC, PC-Based Control ומיקרו-בקרים
SoftPLC הוא יישום של פונקציונליות PLC בתוכנה על פלטפורמת מחשוב מתאימה, במקום בהכרח בבקר פיזי ייעודי.
מיקרו-בקר (Microcontroller) הוא רכיב מחשוב Embedded שמשולב בדרך כלל בתוך מוצר או מערכת ייעודית. הוא אינו "PLC זול", וגם אינו בהכרח פחות תעשייתי. ההבדל העיקרי נמצא בארכיטקטורת המוצר, באופן הפיתוח, באינטגרציה ובתחזוקה.
בקרים ייעודיים למכונות ולתנועה
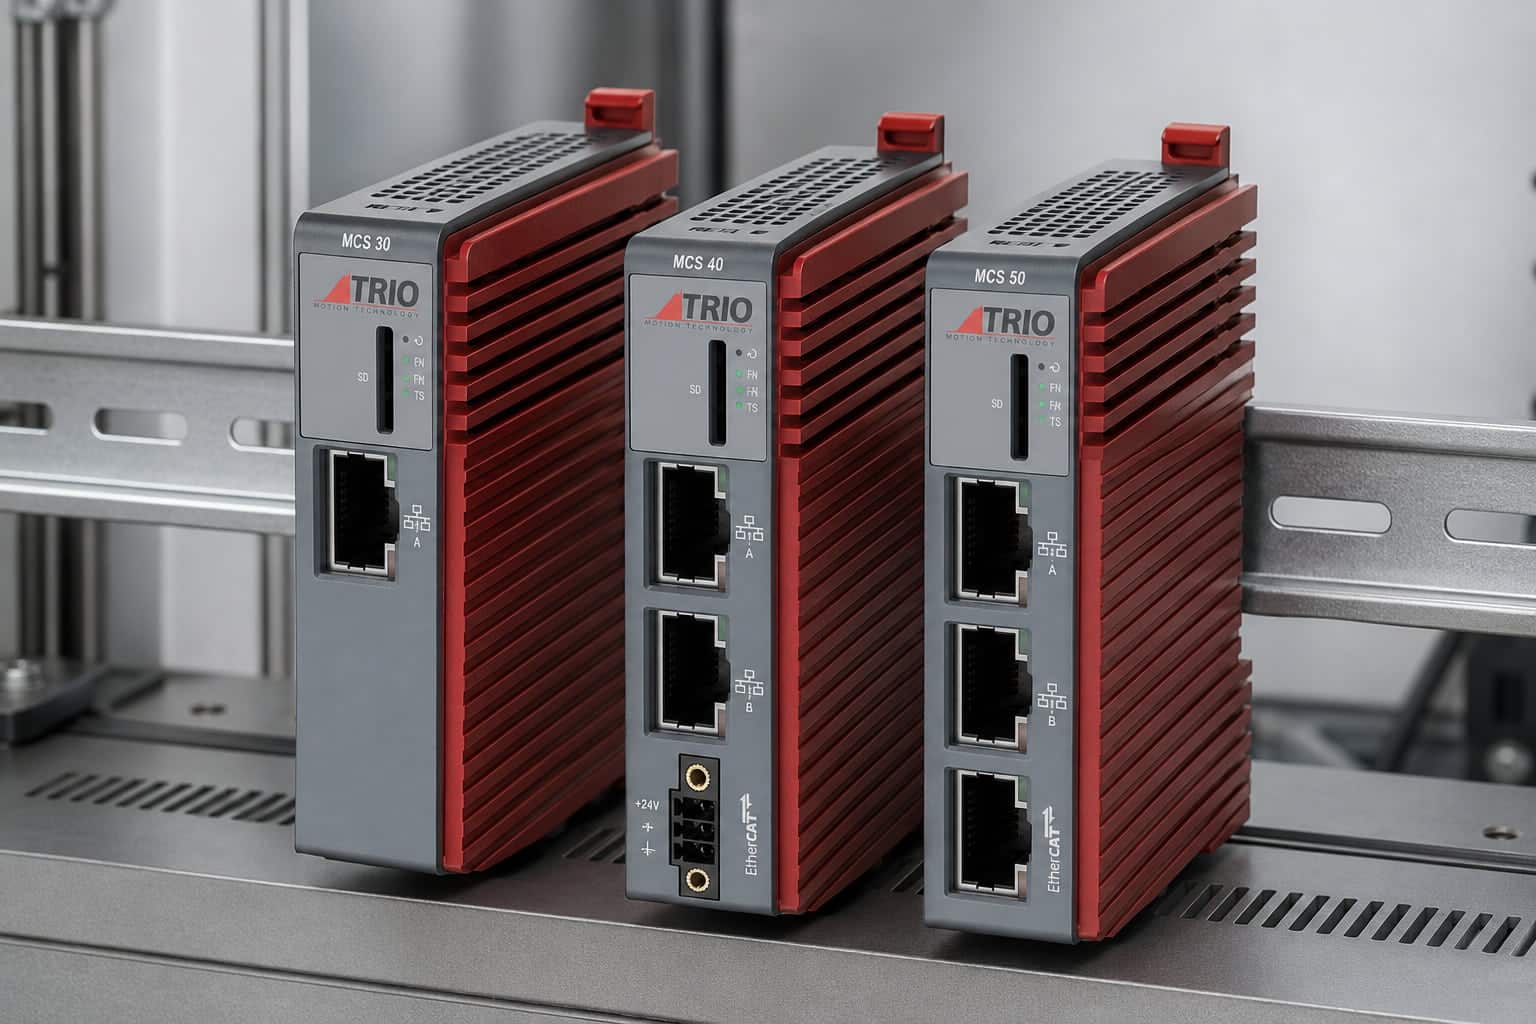
Motion Controller – בקר תנועה
בקר תנועה נדרש כאשר לא מספיק לקבוע אם מנוע צריך לפעול או להיעצר, אלא צריך לשלוט באופן שבו הציר נע.
בהתאם למערכת, הוא יכול לנהל Positioning, מהירות, תאוצה והאטה, פרופילי תנועה, סנכרון בין צירים, Electronic Cam ו-Electronic Gearing.
שימושים כאלה נפוצים במכונות אריזה, חיתוך, Pick & Place, מערכות מיקום ומכונות עם כמה צירים מתואמים.
בקר תנועה אינו חייב להיות יחידה נפרדת. קיימים PLCs ו-PACs עם יכולות Motion, וכן פתרונות Motion-PLC שמרכזים לוגיקה ובקרת תנועה באותה פלטפורמה. הבחירה תלויה במספר הצירים, בדרישות הסנכרון, בביצועים ובארכיטקטורה הכוללת.
CNC Controller
CNC Controller הוא בקר ייעודי למכונות כלי ולעיבוד מבוקר מסלול. הוא יכול לנהל תנועת צירים, Interpolation, מסלולי כלי, Spindle ותוכנית עיבוד כגון G-code.
למרות שגם CNC וגם Motion Controller עוסקים בתנועה, CNC הוא פלטפורמה שנבנתה סביב הצרכים של Machine Tools ועיבוד שבבי, ולא רק בקר תנועה כללי בשם אחר.
Robot Controller
רובוט תעשייתי כולל בדרך כלל Controller ייעודי שמנהל את תנועת הרובוט, ה-Kinematics, מסלולי התנועה, ה-I/O ותוכנית היישום.
PLC יכול לתאם את הרובוט עם שאר המכונה ולשלוח לו פקודות ברמת התהליך, אך בדרך כלל אינו מחליף את בקר הרובוט עצמו.
Safety Controller / Safety PLC
Safety Controller מיועד לפונקציות Functional Safety, למשל Emergency Stop, Light Curtains ו-Safety Interlocks.
הוא יכול להיות יחידה נפרדת או חלק מ-PLC עם Safety משולב. ההבדל אינו ש-Safety PLC הוא פשוט PLC "אמין יותר", אלא שהוא מיועד לפונקציות בטיחות ונבנה בהתאם לדרישות הרלוונטיות ליישומים כאלה.
בקרים לתהליכים ולמערכות מבוזרות
Process Controller ו-PID
בקר תהליך משמש לשליטה במשתנים רציפים כגון טמפרטורה, לחץ, זרימה, מפלס או pH. הוא יכול להיות בקר עצמאי, Multi-Loop Controller, פונקציה בתוך PLC או חלק ממערכת DCS.
PID הוא אלגוריתם בקרה ולא משפחת חומרה בפני עצמה. בקר תהליך יכול להשתמש ב-PID, אך גם PLC, Drive או מערכת בקרה אחרת יכולים ליישם אותו.
בקר טמפרטורה הוא דוגמה נפוצה לבקר תהליך ייעודי: הוא מקבל מדידה מחיישן, משווה אותה ל-Setpoint ושולט בגוף חימום, קירור או Actuator בהתאם לאלגוריתם שהוגדר.
בקרים במערכות DCS
DCS, או Distributed Control System, הוא מערכת בקרה מבוזרת ולא בקר יחיד. היא כוללת בדרך כלל Controllers, I/O, תחנות מפעיל, תקשורת ופונקציות מערכת נוספות.
בקרים במערכות DCS נפוצים במיוחד בתעשיות תהליכיות ובמתקנים עם מספר רב של לולאות בקרה ותהליכים רציפים. PLC ו-DCS אינם פשוט "בקר קטן מול בקר גדול"; מדובר בארכיטקטורות שונות עם אזורי חפיפה הולכים וגדלים.
RTU – Remote Terminal Unit
RTU משמש באתרים מרוחקים או מבוזרים לצורך איסוף נתונים, ניטור, תקשורת ולעיתים גם בקרה מקומית. הוא נפוץ במים וביוב, אנרגיה, תשתיות, קווי צנרת ותחנות מרוחקות.
קיימת חפיפה בין RTU, PLC ו-PAC, אך RTU מתאפיין בדרך כלל בדגש על Telemetry, תקשורת עם SCADA ועבודה באתרים שמפוזרים גאוגרפית.
בקרים ורכיבי הנעה למנועים
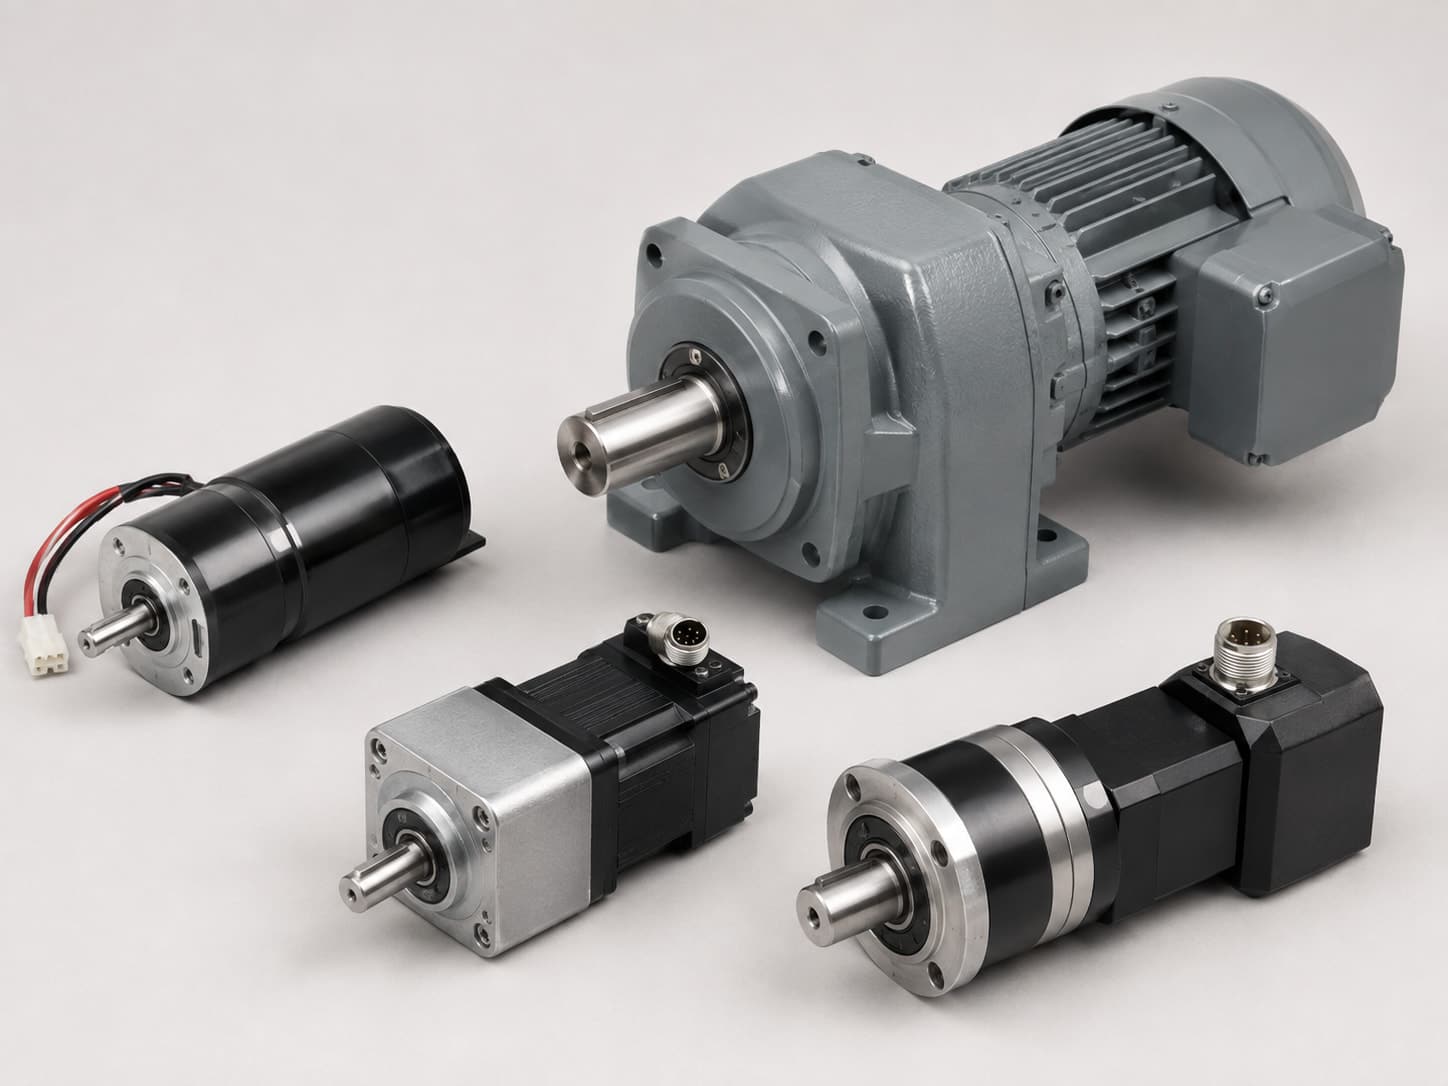
VFD ו-Servo Drive הם Drives ולא Controllers מאותה משפחה כמו PLC. עם זאת, בעברית מקובל להשתמש במונחים כמו "בקר מהירות" ו"בקר סרוו", ולכן הם חלק חשוב ממפת סוגי הבקרים.
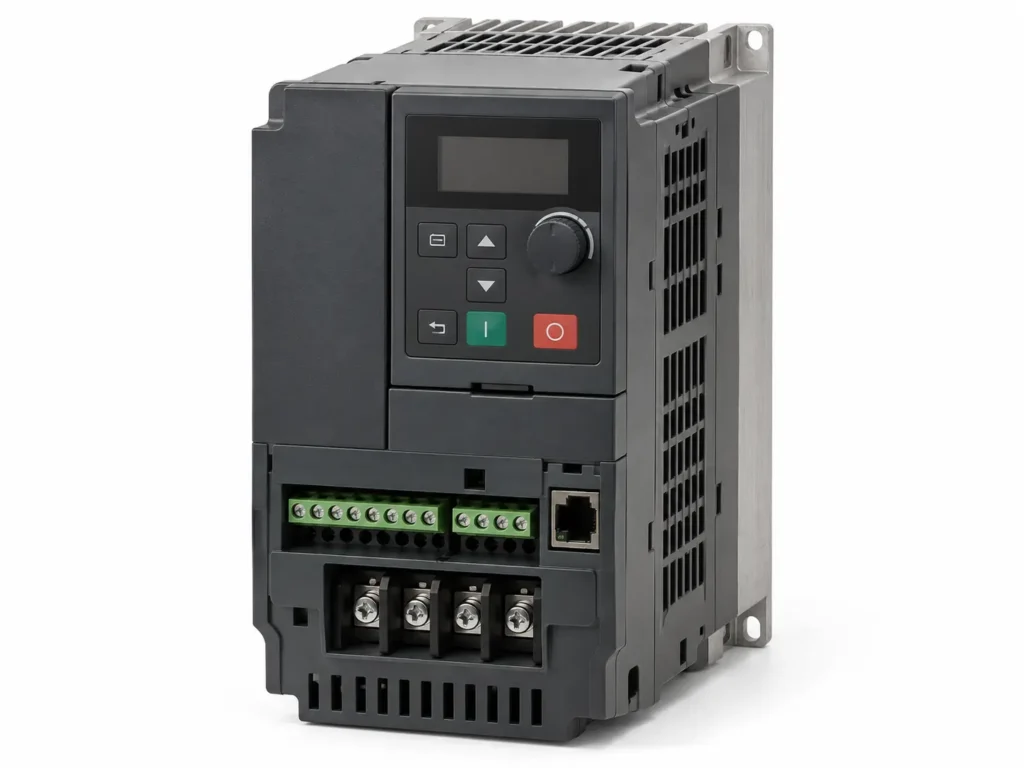
VFD / בקר מהירות / וסת תדר
VFD, או Variable Frequency Drive, מיועד לשלוט באופן ההפעלה של מנוע מתאים, וביישומים רבים גם במהירותו, באמצעות שינוי פרמטרי ההזנה.
במערכת אוטומציה ה-PLC יכול לשלוח פקודות הפעלה או מהירות, וה-VFD מבצע את בקרת ההנעה של המנוע. הוא אינו PLC ואינו בהכרח מיועד לבקרת מיקום.
Servo Drive / Servo Controller
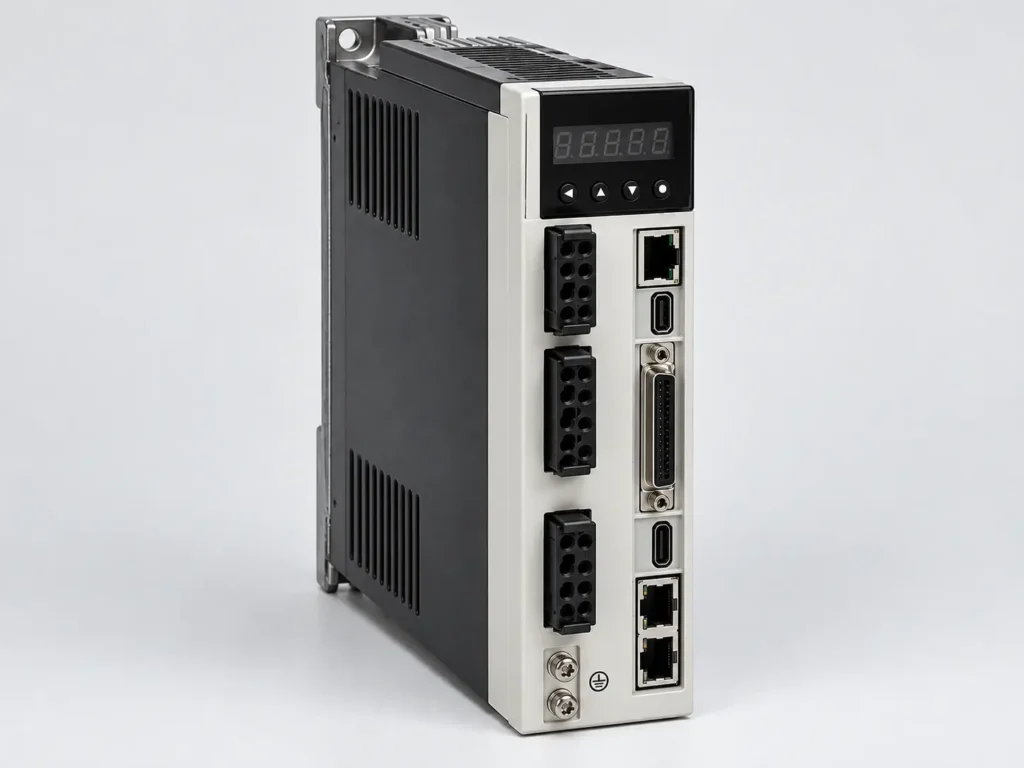
Servo Drive מפעיל מנוע Servo ומבצע בקרה בחוג סגור באמצעות משוב, בדרך כלל מאנקודר.
במערכת Motion, בקר התנועה יכול לתכנן ולסנכרן את תנועת הצירים, בעוד כל Servo Drive מטפל בבקרה על המנוע המשויך אליו. לכן Motion Controller ו-Servo Drive אינם אותו רכיב, גם אם בשפה המסחרית מופיע לעיתים הביטוי "בקר סרוו".
בקרים ומערכות משולבות
מערכות מודרניות יכולות לרכז כמה פונקציות באותה פלטפורמה.
HMI-PLC משלב ממשק מפעיל ובקר מתוכנת באותה יחידה, אך HMI בפני עצמו אינו PLC. Motion-PLC משלב לוגיקת מכונה, I/O ובקרת תנועה.
קיימות גם פלטפורמות שמשלבות פונקציות נוספות כמו Safety, CNC או Robot Control. לכן החלוקה בין סוגי בקרים אינה תמיד חלוקה בין קופסאות פיזיות נפרדות, וצריך לבחון את הפונקציות שהמערכת צריכה לבצע ולא רק את שם הקטגוריה.
השוואה בין סוגי הבקרים ורכיבי הבקרה
| סוג | תפקיד עיקרי | יישום טיפוסי |
| PLC | לוגיקה ורצפי מכונה | מכונות ואוטומציה |
| PAC | בקרה רב-תחומית מורכבת | מערכות אוטומציה רחבות |
| Smart Relay | לוגיקה פשוטה | מערכות קטנות |
| Motion Controller | בקרת תנועה וסנכרון צירים | מכונות Multi-Axis |
| CNC Controller | מסלולי כלי ועיבוד מבוקר | מחרטות, כרסומות ומכונות CNC |
| Robot Controller | תנועה ותוכנית של רובוט | רובוטיקה תעשייתית |
| Safety Controller | פונקציות בטיחות | מערכות Machine Safety |
| Process Controller | בקרה על משתנה תהליכי | טמפרטורה, לחץ, זרימה |
| בקר במערכת DCS | בקרה כחלק ממערכת מבוזרת | מפעלי Process |
| RTU | בקרה וניטור מרחוק | מים, אנרגיה ותשתיות |
| SoftPLC / PC-Based | בקרה על פלטפורמת מחשוב | מכונות ומערכות מורכבות |
| Embedded / Microcontroller | בקרה בתוך מוצר ייעודי | Embedded Systems |
| VFD | הנעת מנוע ובקרת מהירות | מסועים, משאבות ומאווררים |
| Servo Drive | בקרה על מנוע Servo | Motion מדויק |
| Integrated Controller | מספר פונקציות באותה פלטפורמה | HMI-PLC, Motion-PLC ועוד |
האם מכונה צריכה בקר אחד או כמה סוגי בקרים?
במכונות רבות פועלים כמה רכיבי בקרה במקביל. PLC יכול לנהל את רצף העבודה, בקר תנועה יכול לתאם כמה צירי Servo, וה-Servo Drives יכולים לבצע את הבקרה על המנועים עצמם. באותה מכונה יכול לפעול גם VFD עבור מנוע אחר, לצד HMI שמציג למפעיל את מצב המערכת.
זו אינה ארכיטקטורה אוניברסלית. במערכות אחרות כמה מהפונקציות משולבות באותו Controller.
איך בוחרים סוג בקר למערכת תעשייתית?
הבחירה צריכה להתחיל מדרישות המכונה ולא משם של יצרן או מדגם מסוים.
- פונקציות הבקרה: לוגיקה, Process, Motion, Positioning, Safety, רובוטיקה או שילוב ביניהן.
- I/O: מספר וסוגי הכניסות והיציאות, כולל Digital, Analog והרחבות עתידיות.
- Motion ומספר צירים: מספר הצירים, דרישות הסנכרון, Positioning ורמת הביצועים.
- מנועים ו-Drives: סוגי המנועים, VFD, Servo ודרישות ההנעה.
- תקשורת ואינטגרציה: עבודה מול HMI, Drives, רובוטים, SCADA, Remote I/O וציוד נוסף.
- הרחבה והתאמה לציוד קיים: תוכנות, ניסיון אנשי התחזוקה, זמינות חלקים, תמיכה טכנית והמשך פיתוח עתידי.
בפועל, ההתאמה לסביבה הקיימת במפעל יכולה להיות חשובה לא פחות מנתון ביצועים בודד של הבקר.
אילו פתרונות בקרה והנעה קיימים בשרף טכנולוגיות?
שרף טכנולוגיות הנעה עוסקת במערכות בקרה והנעה ומספקת פתרונות ליישומים תעשייתיים, בהם בקרים מתוכנתים, בקרי תנועה, ווסתי מהירות, מערכות Servo, HMI-PLC, פתרונות Motion-PLC ורכיבים משלימים למערכות בקרה והנעה.
התאמת הפתרון מתחילה באפיון דרישות היישום, סוגי המנועים, מספר הצירים, ה-I/O, התקשורת והציוד שכבר קיים במערכת.
שאלות נפוצות על סוגי בקרים תעשייתיים
סוג הבקר נקבע לפי התפקיד שלו בתוך המערכת
ההבדל בין סוגי הבקרים התעשייתיים אינו רק בשם או בכוח העיבוד, אלא בתפקיד שכל רכיב מבצע. PLC יכול לנהל את הלוגיקה, Motion Controller את תנועת הצירים, Process Controller יכול לווסת משתנה תהליכי, ו-Drive את הנעת המנוע.
באותה מערכת יכולים לעבוד כמה מהרכיבים האלה יחד, או שחלק מהפונקציות יהיו משולבות תחת פלטפורמה אחת.
שרף טכנולוגיות הנעה מספקת פתרונות בקרה והנעה למגוון יישומים תעשייתיים. ניתן לפנות לצוות לצורך בחינת דרישות היישום והתאמת ארכיטקטורת הבקרה למערכת.